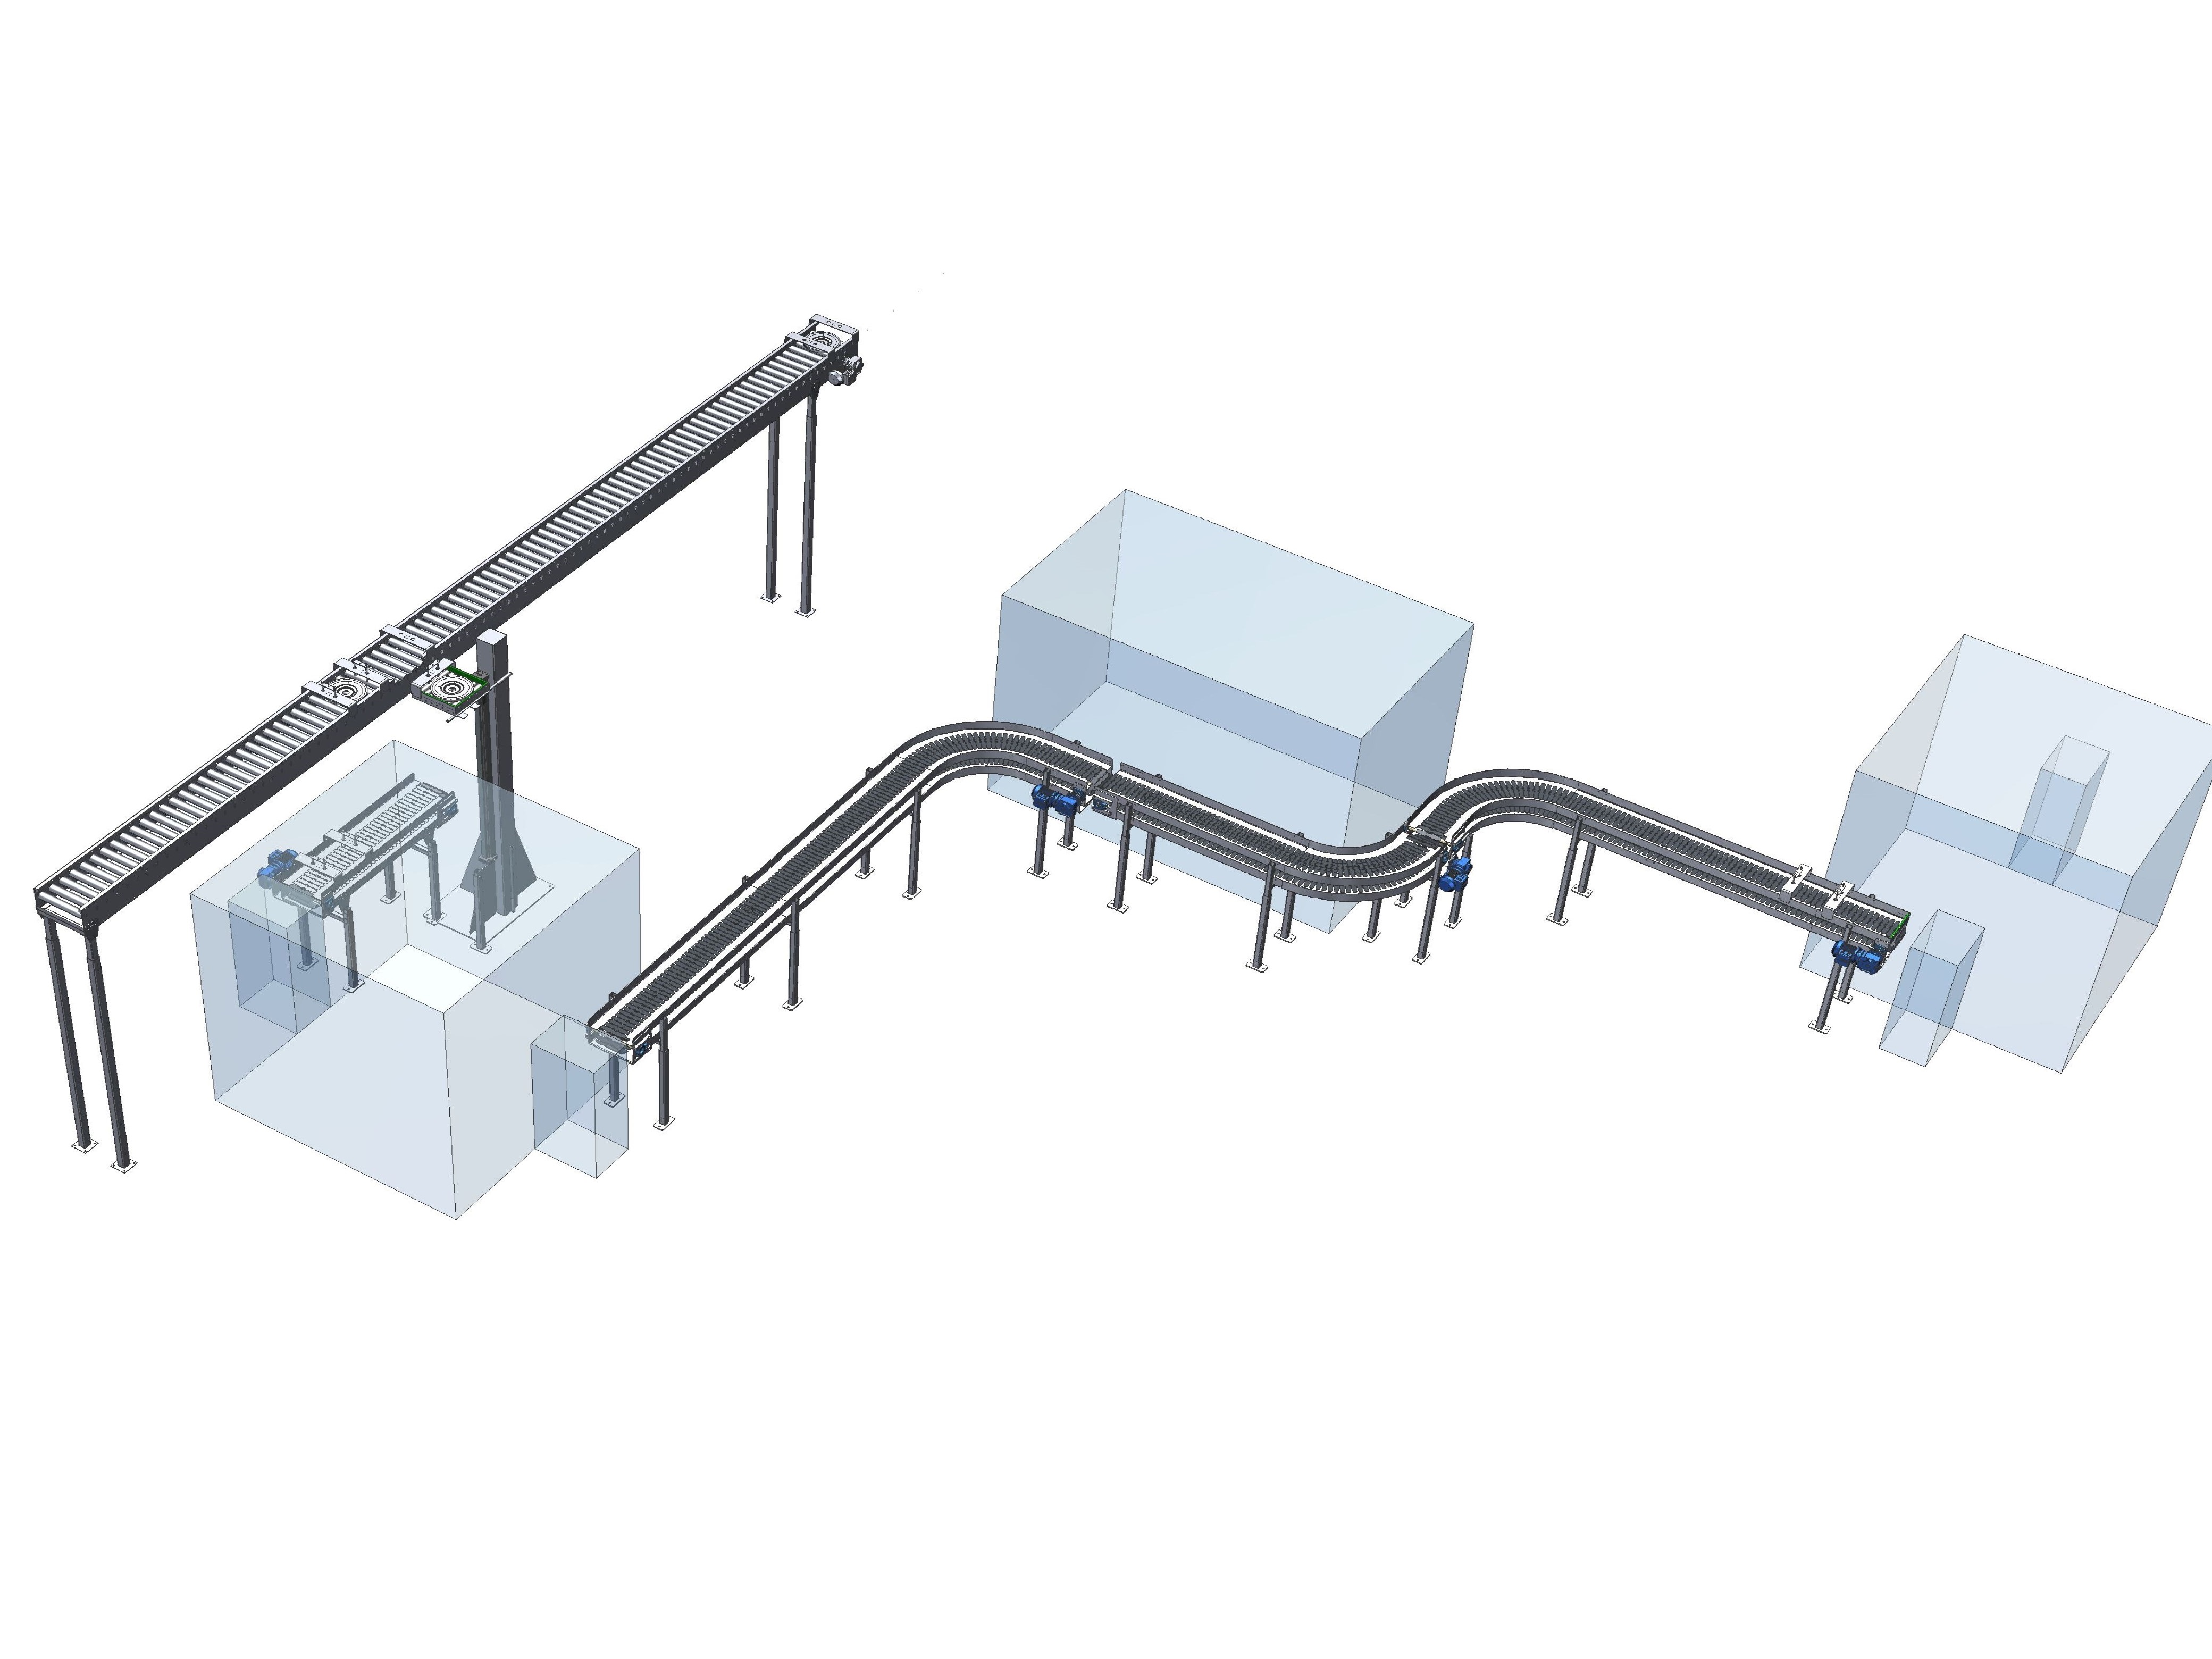
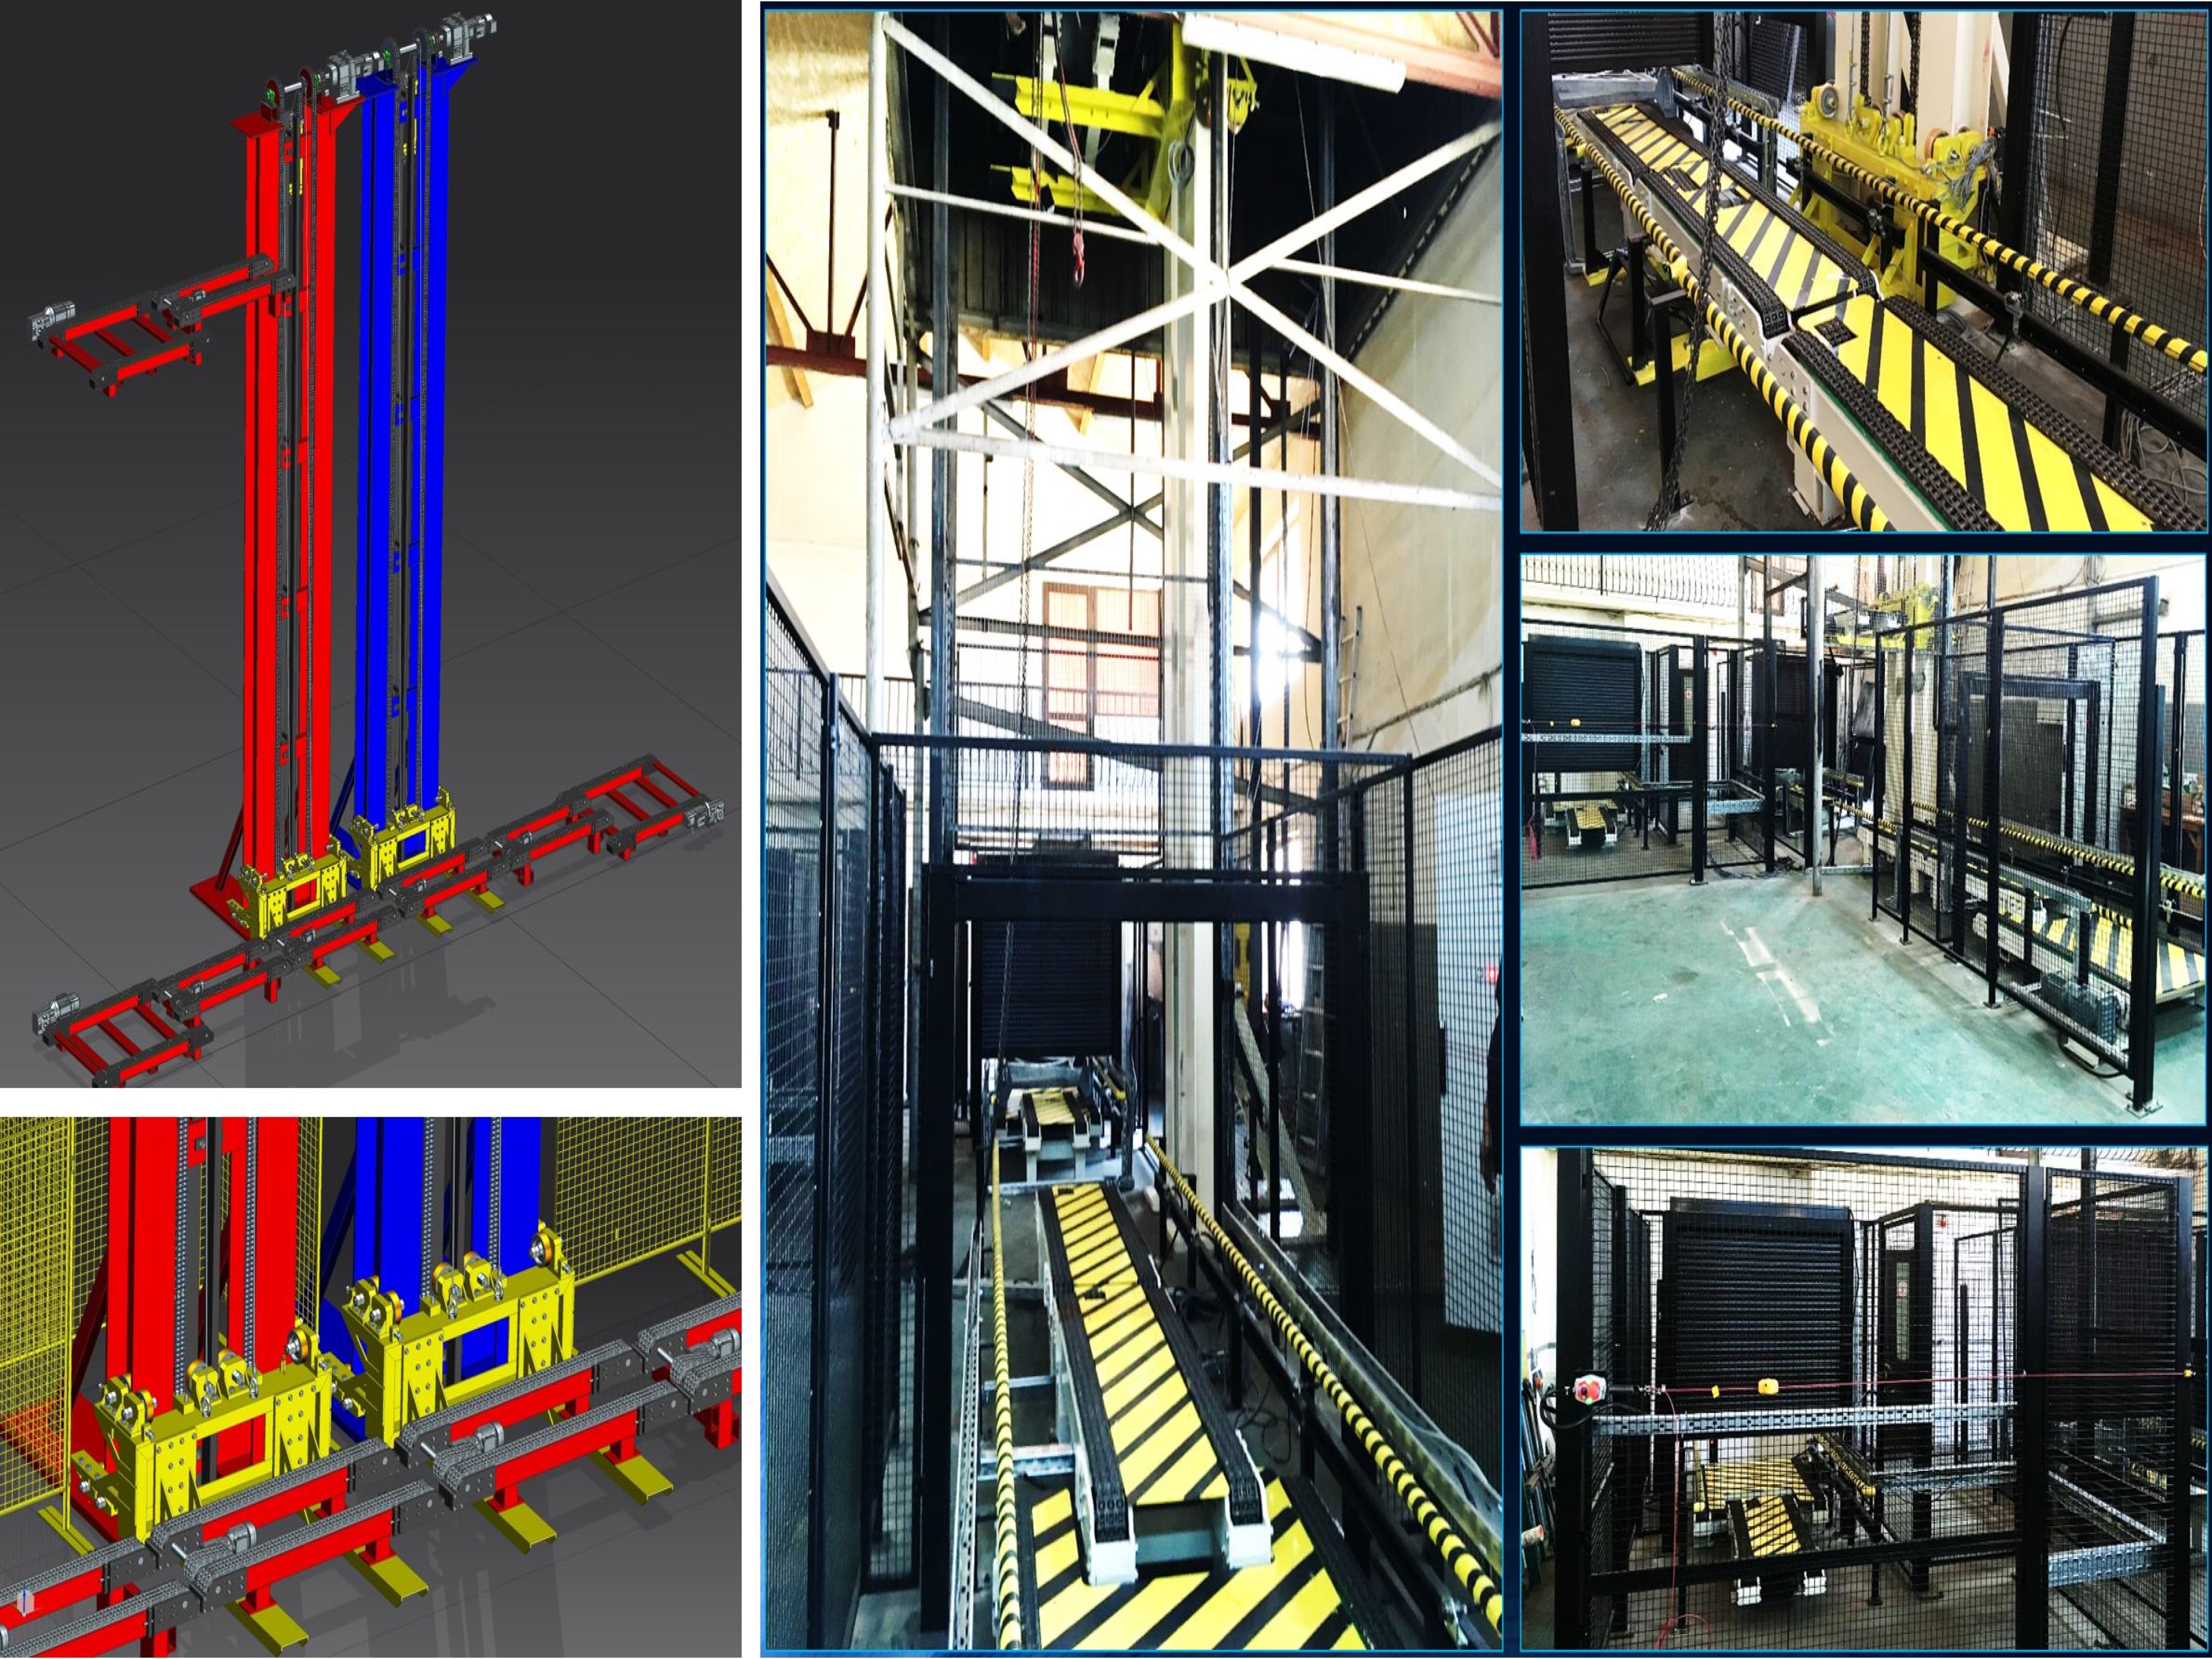
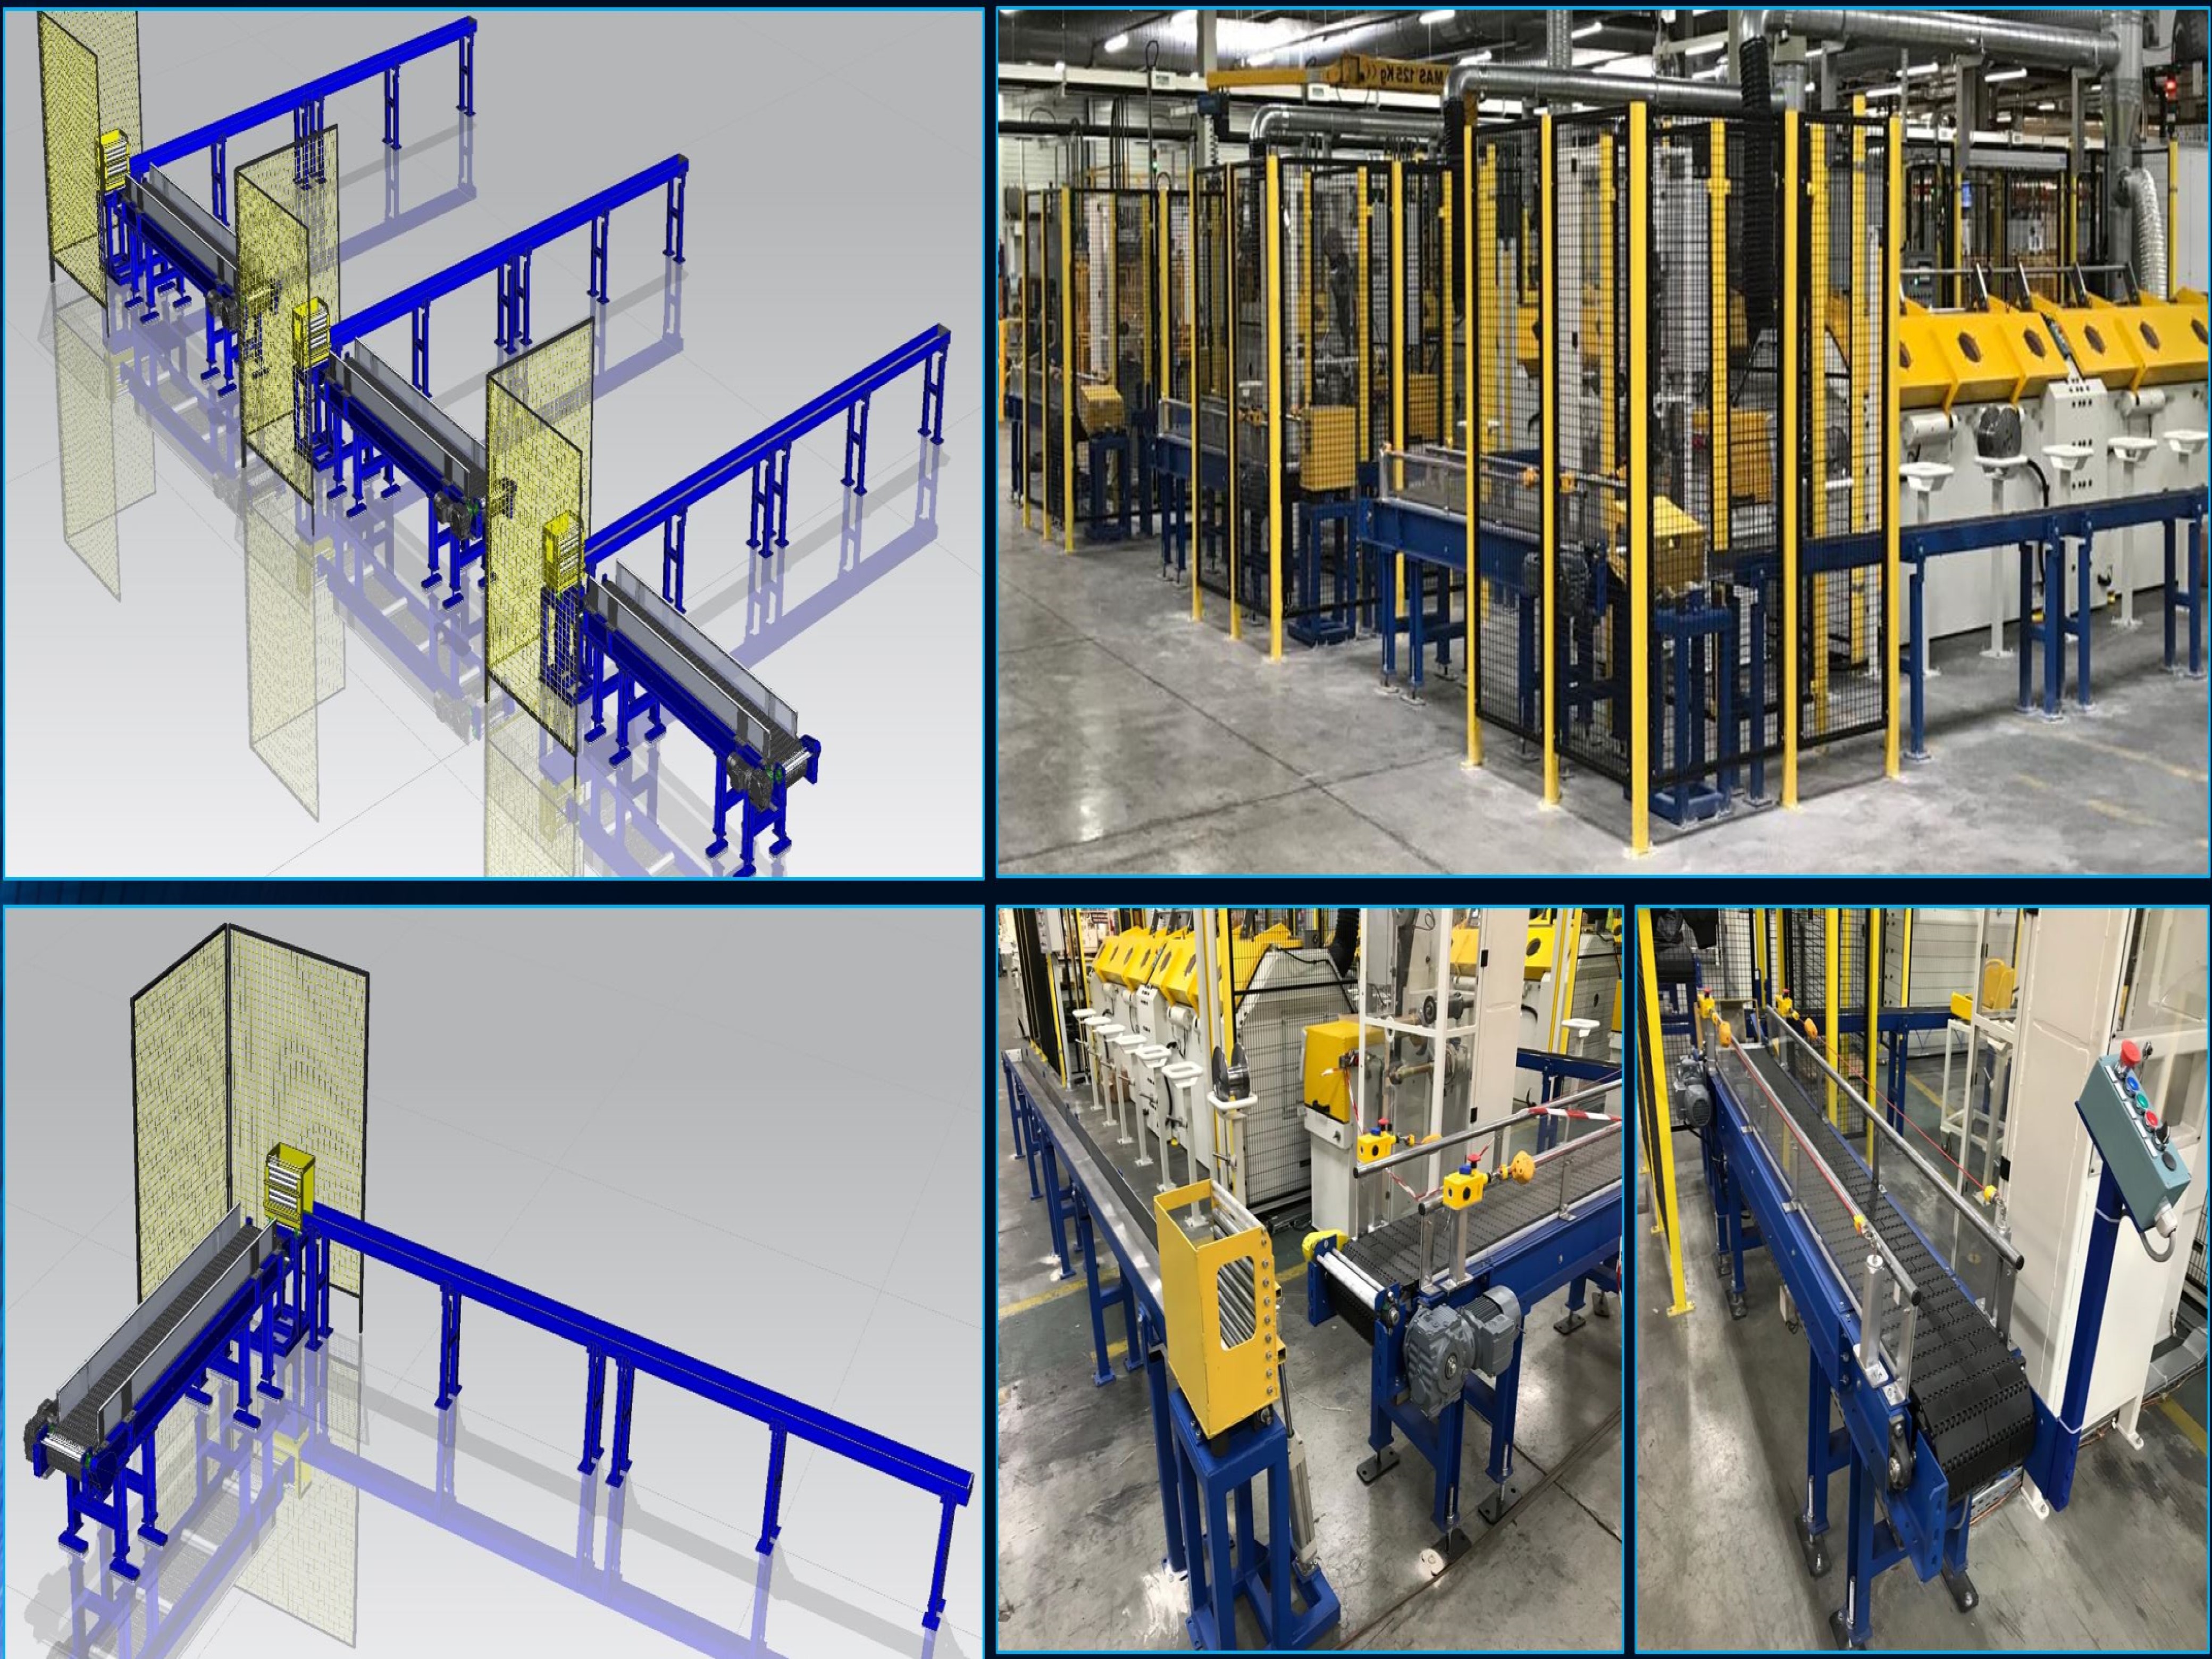
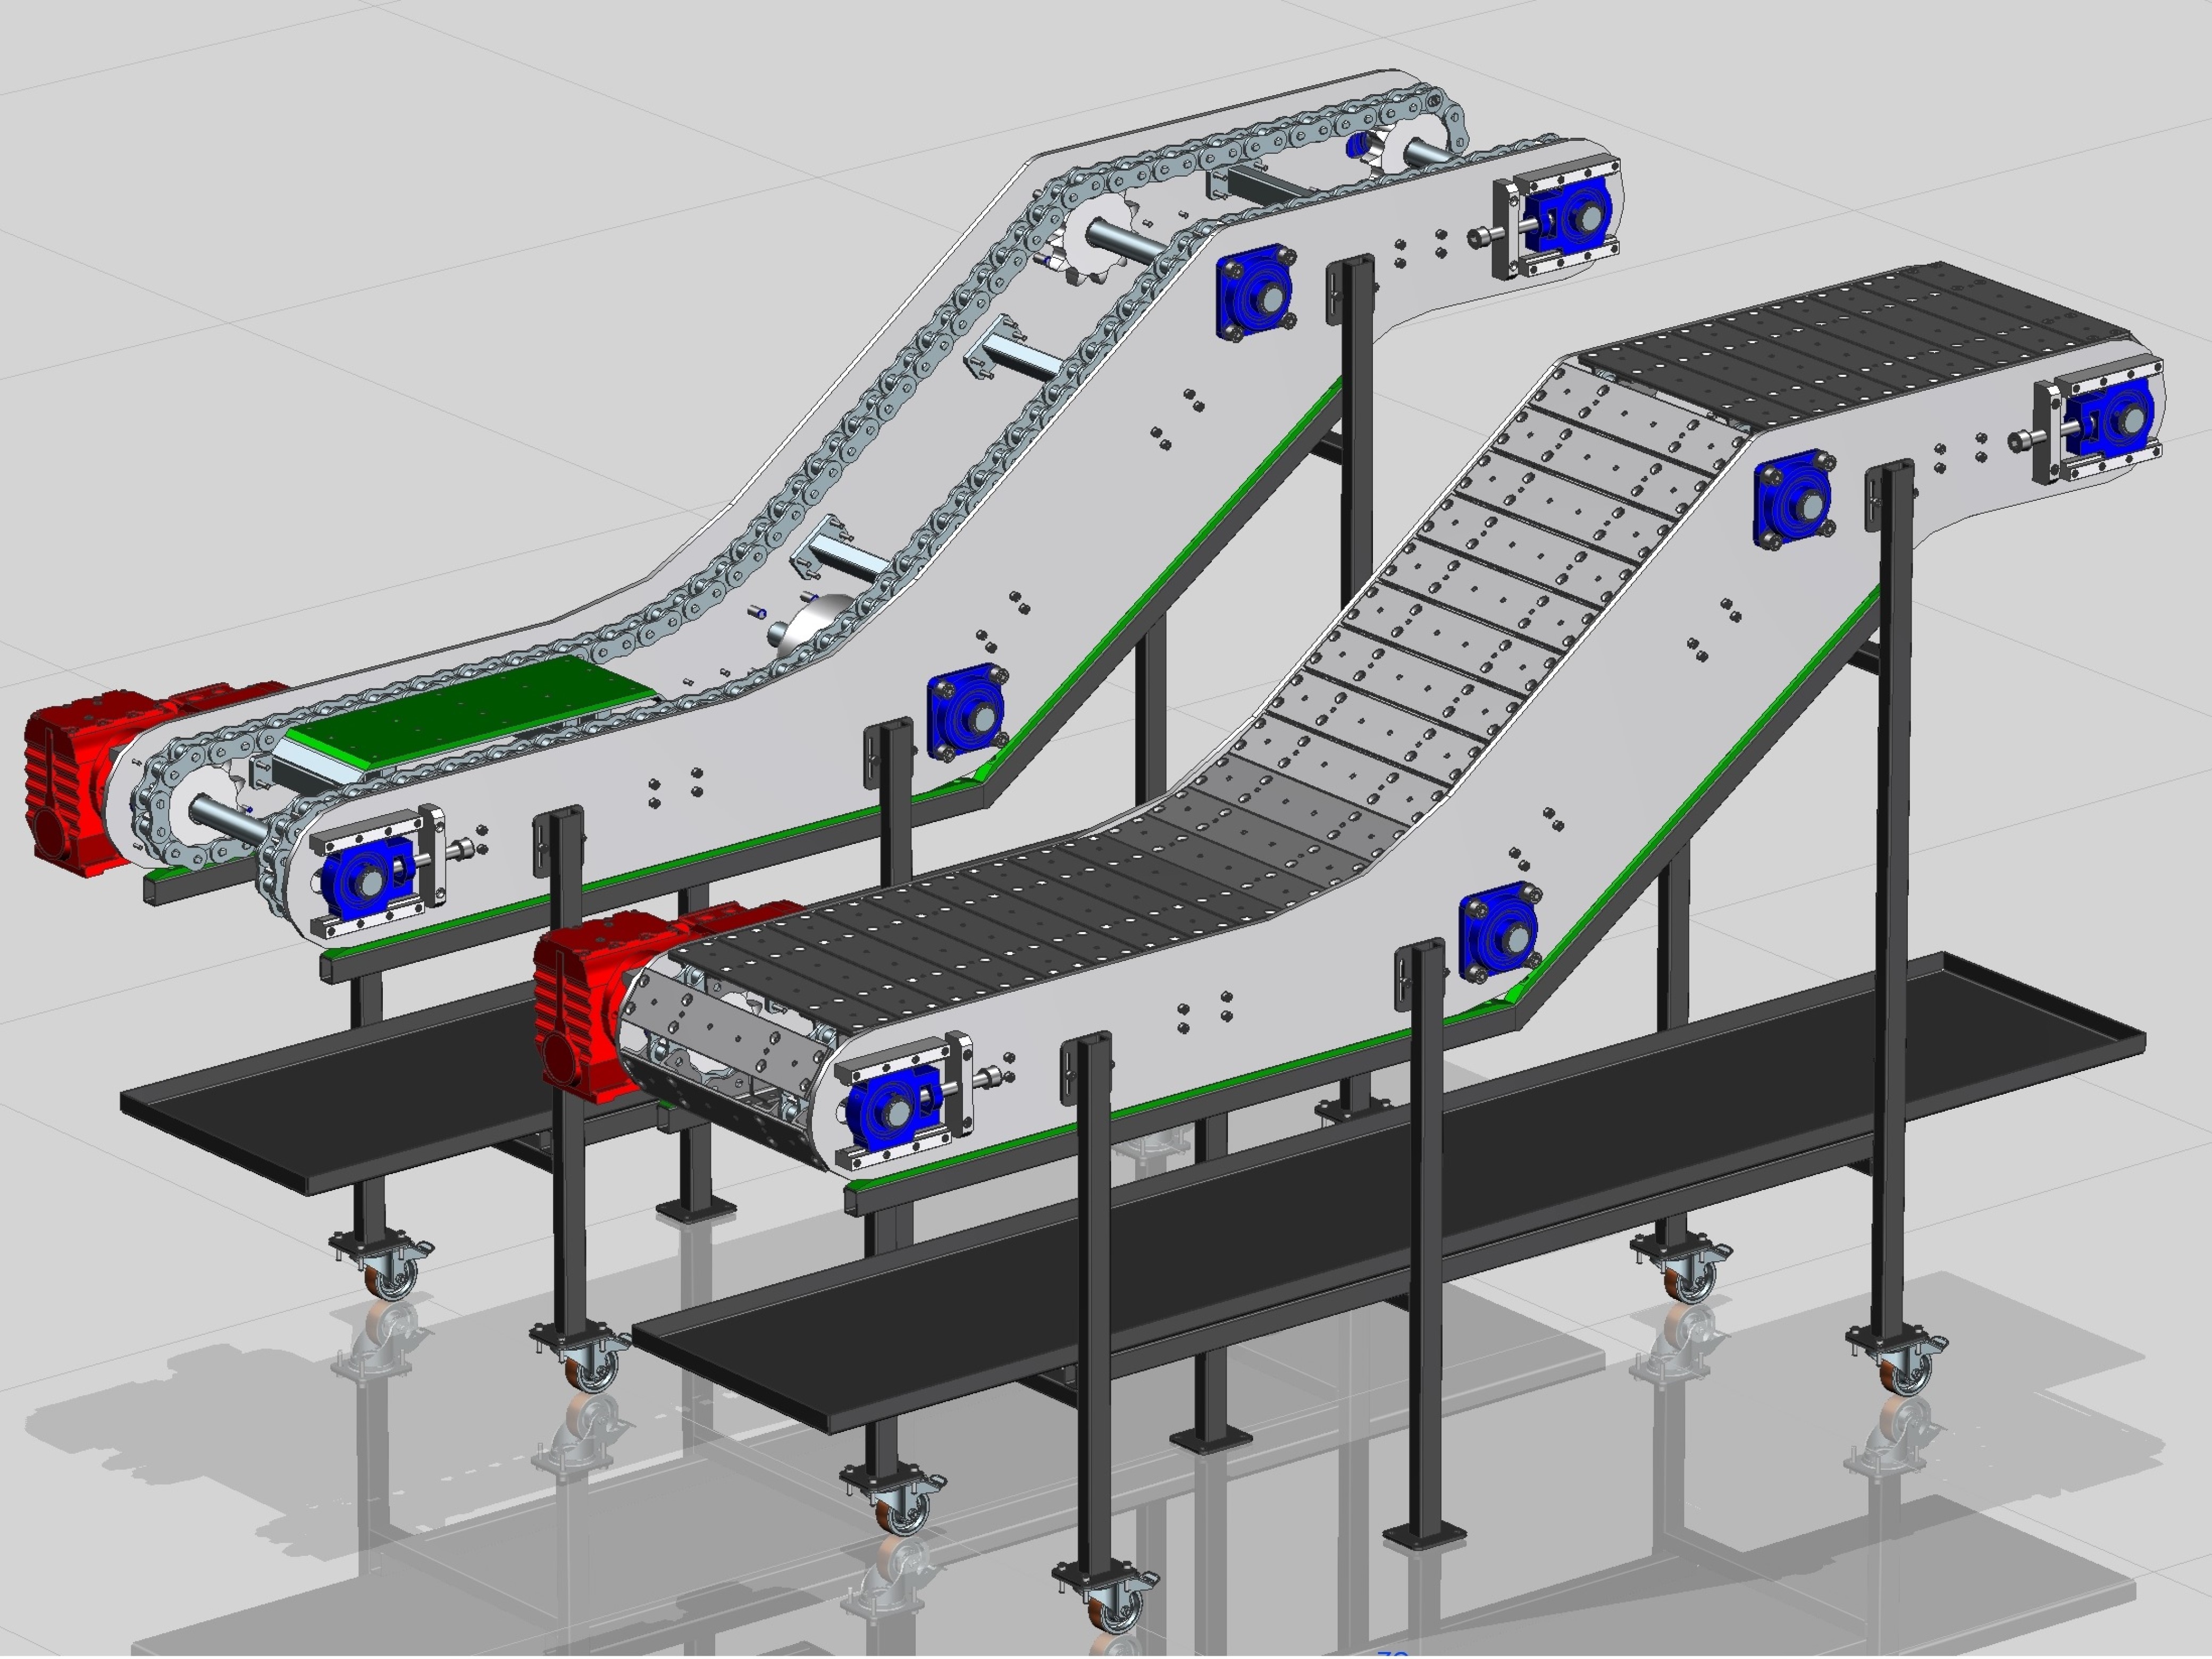
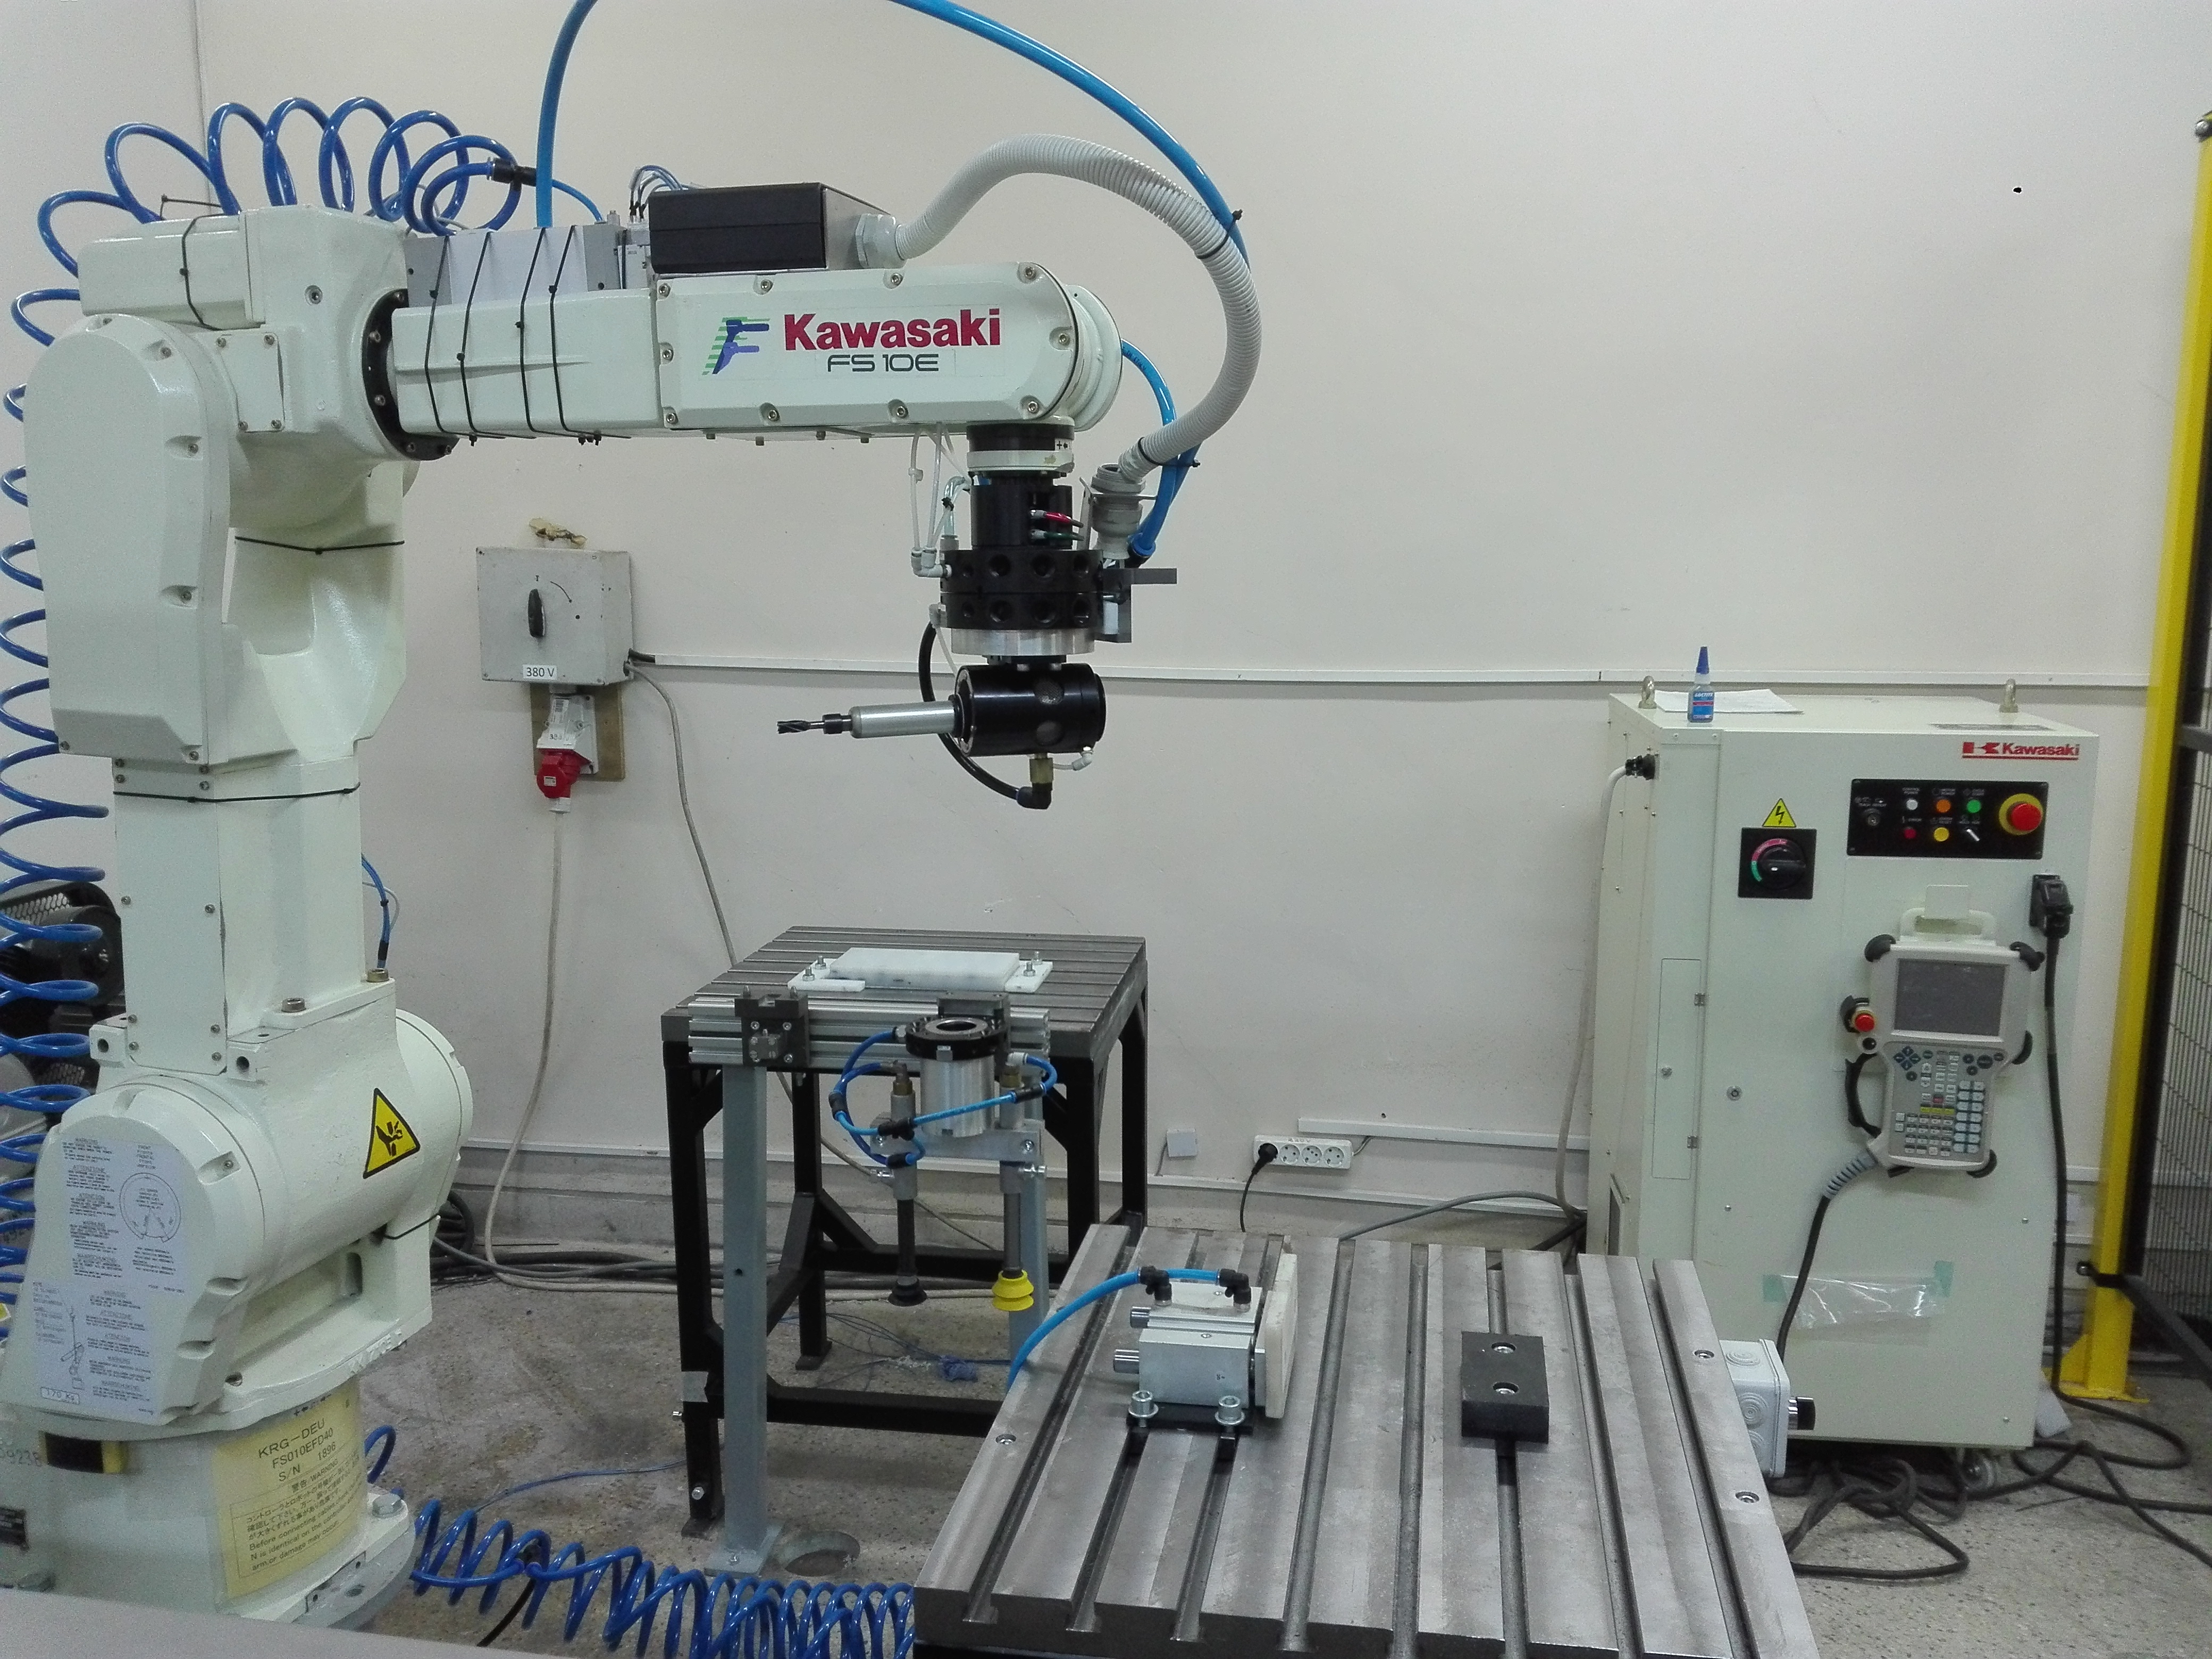
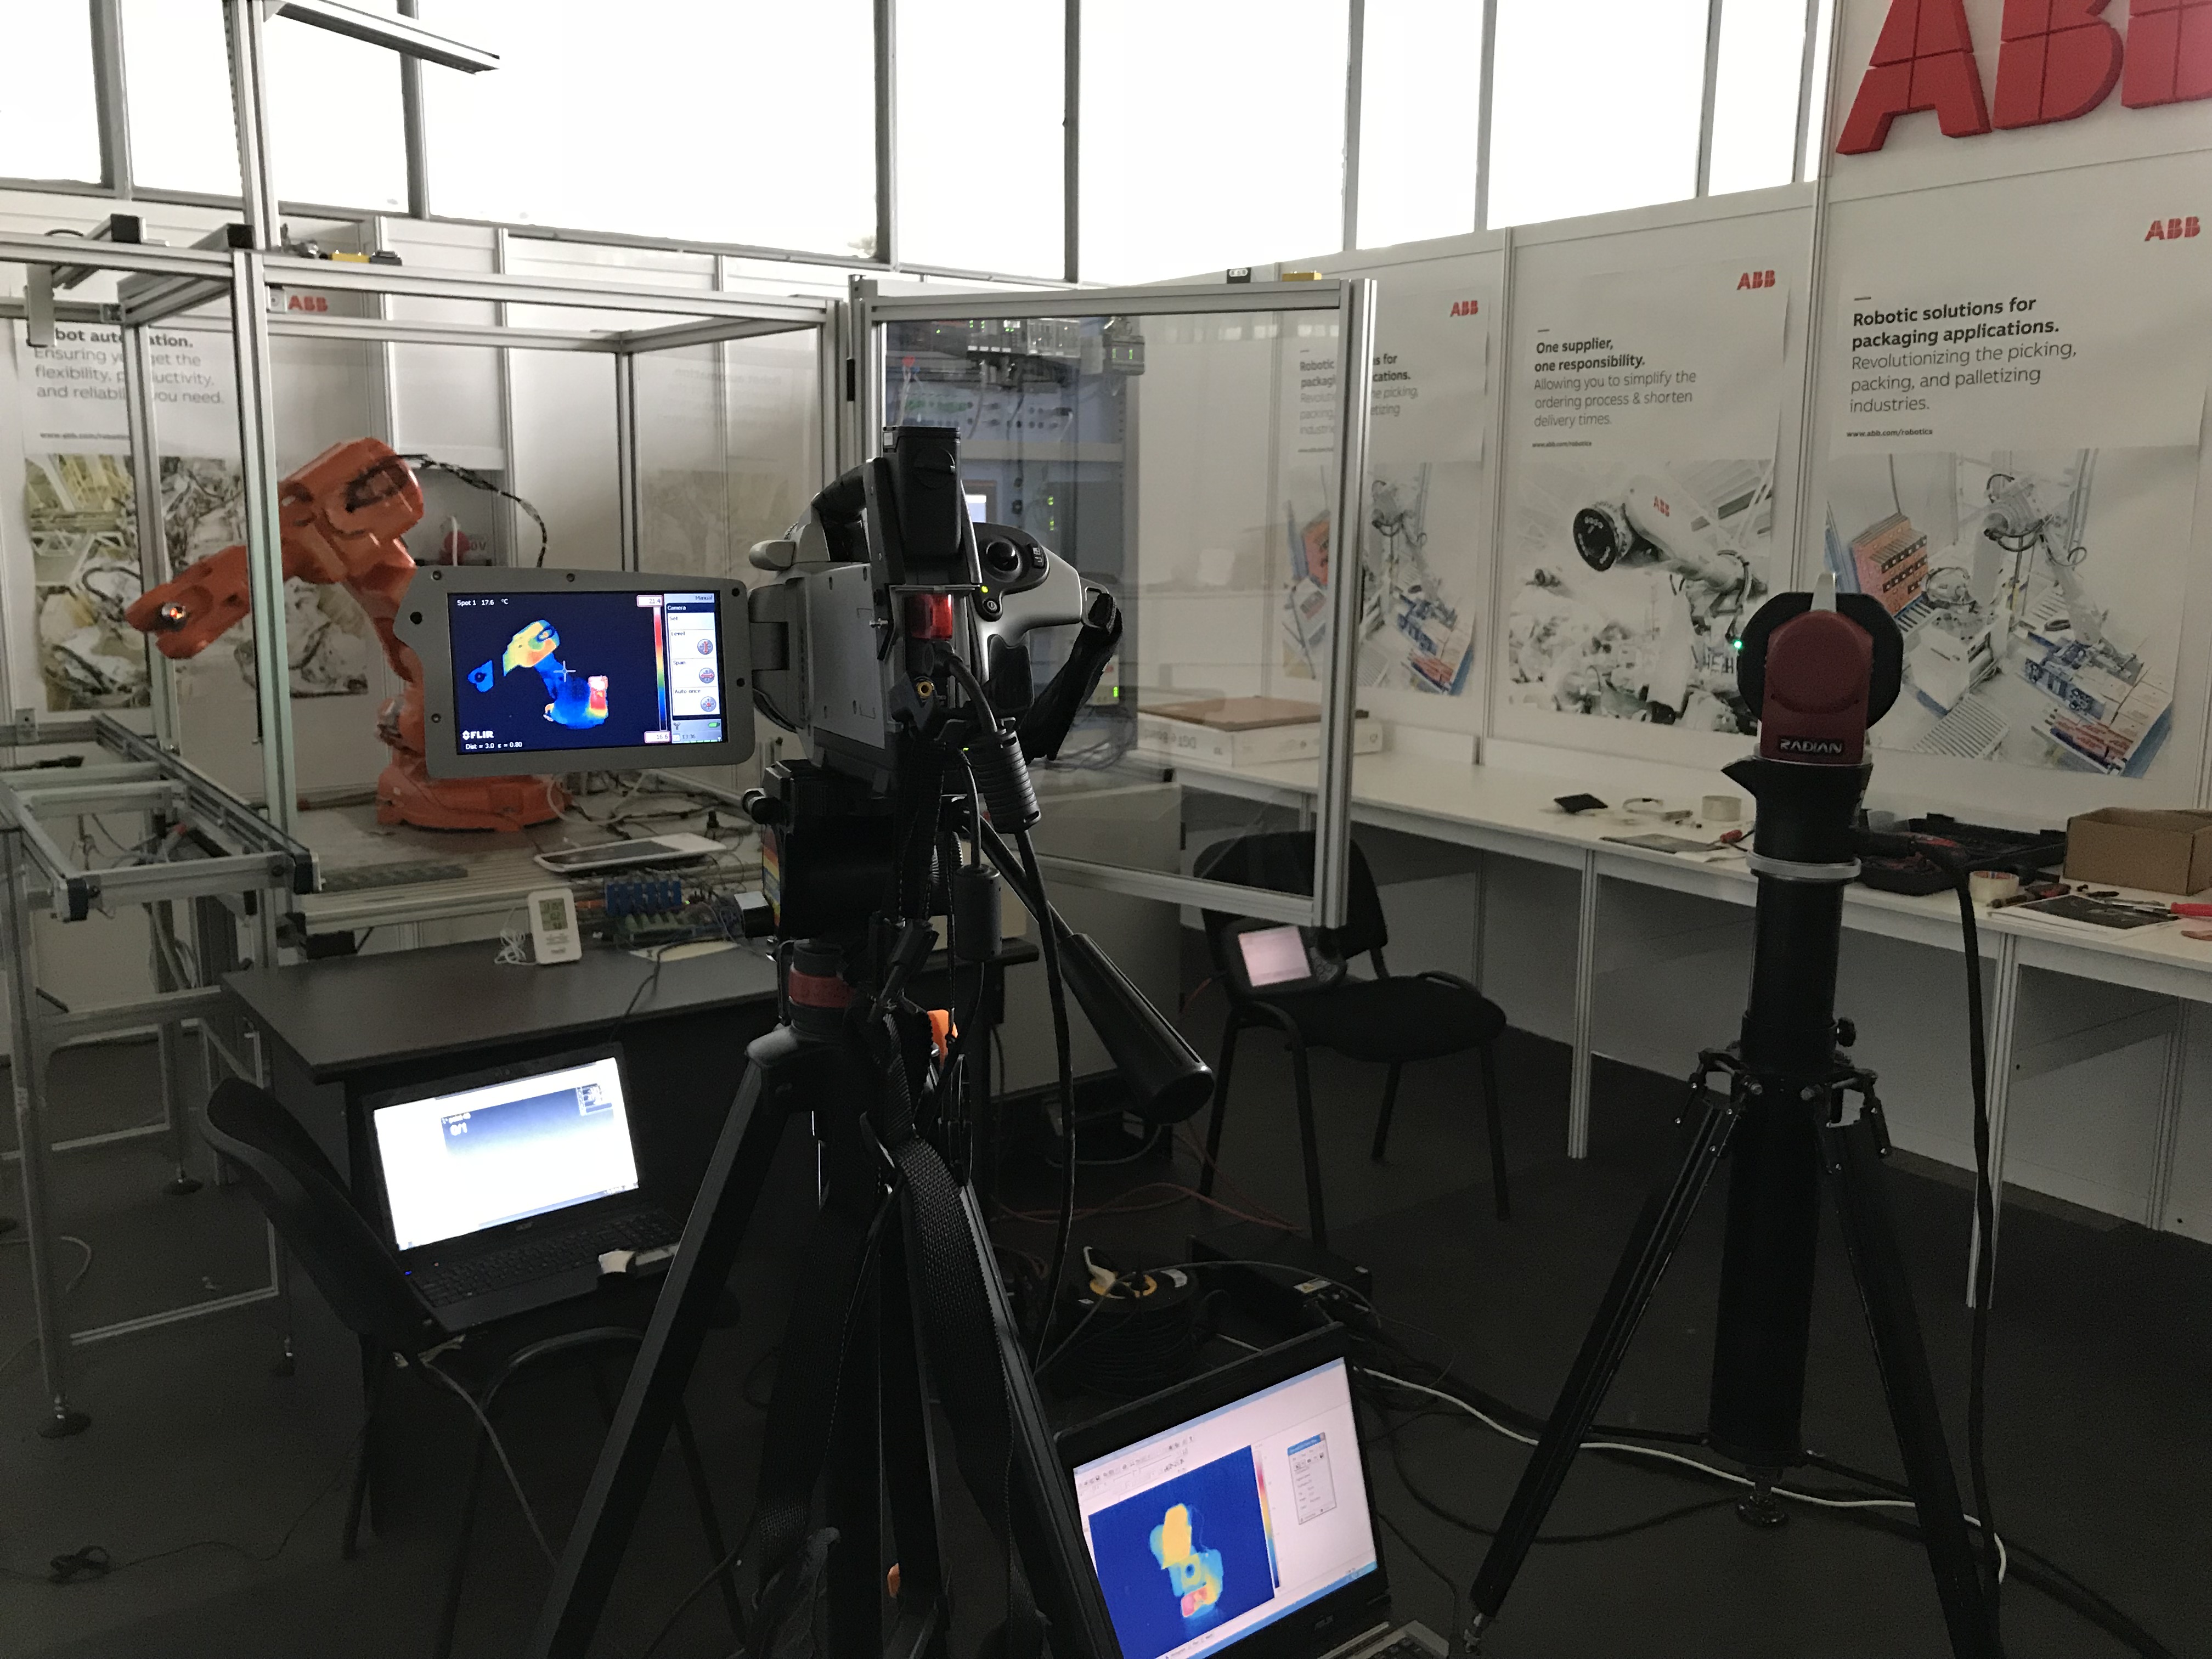
A fost realizata o celula robotizata (de training) pentru prelucrari prin aschiere robotizate (debavurare). A fost integrat un robot Kawasaki, un sistem de cuplare-decuplare automata a efectorilor, un stand pentru schimbarea efectorilor, 2 posturi de