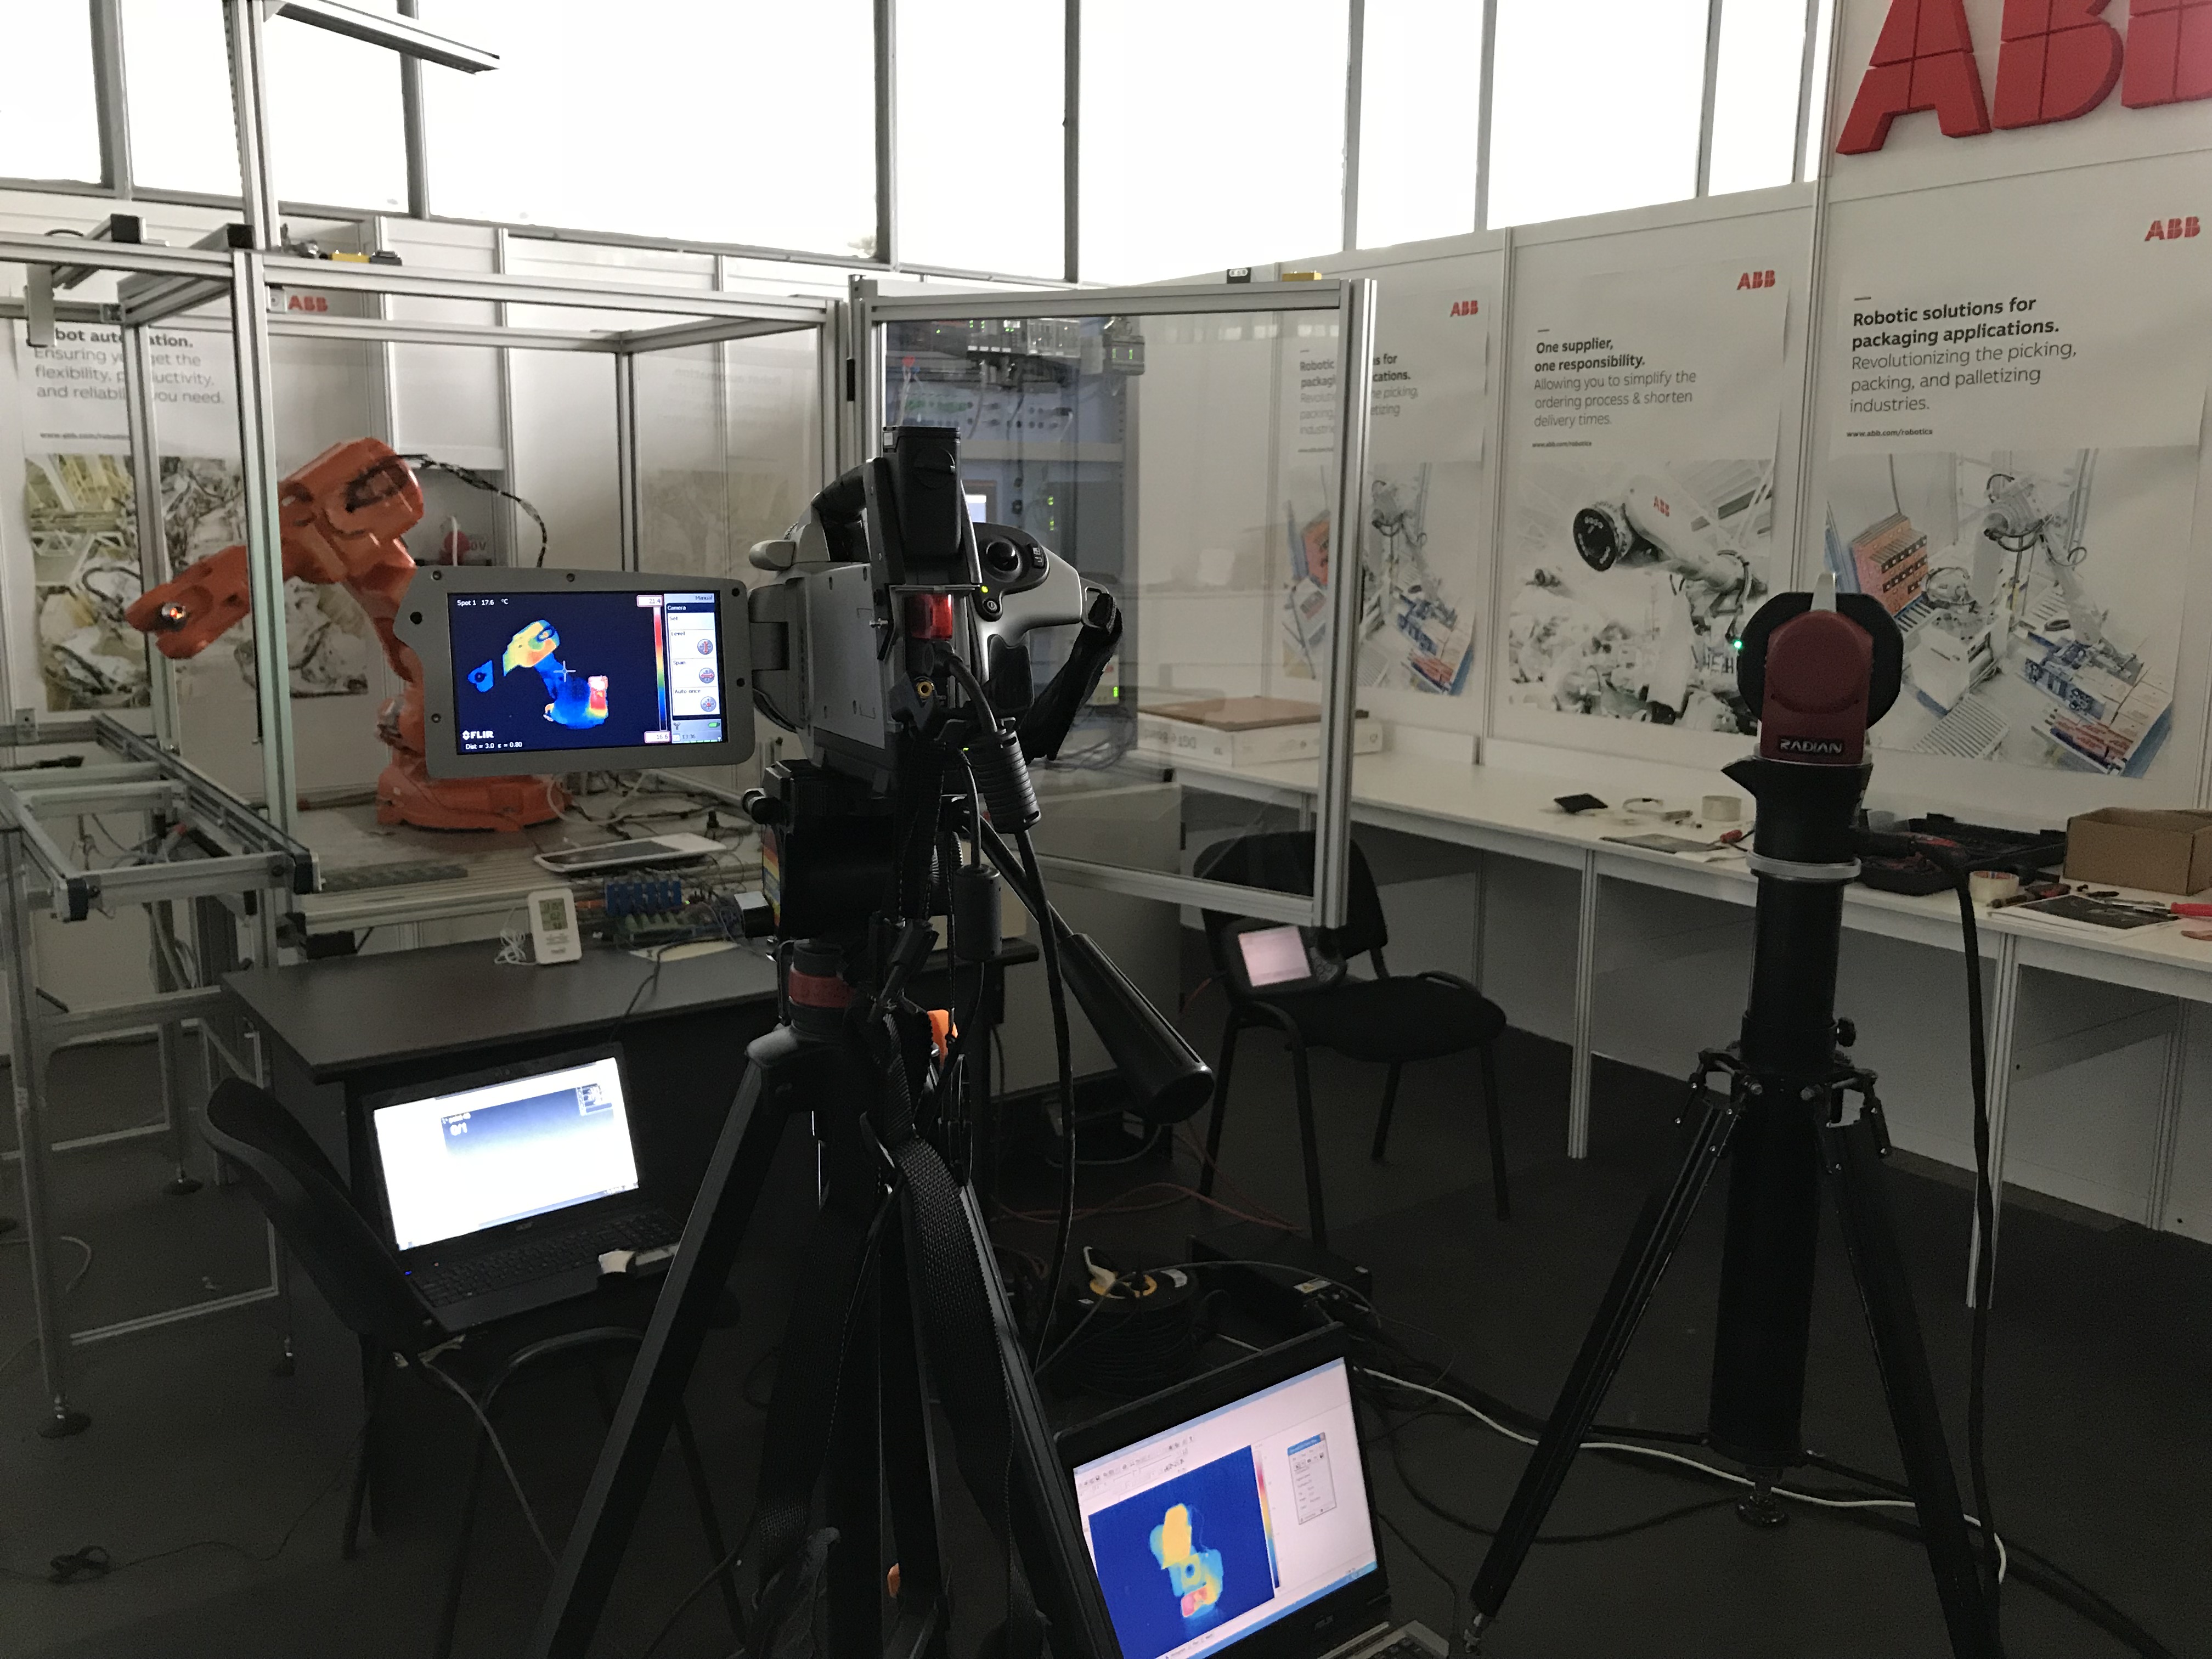
Utilizand sistemul de masurare cu laser si camera infrarosu a fost analizata starea robotului si utilizate informatiile pentru calibrare. Masuratorile de precizie au evidentat nivelul abaterilor de pozitionare. Concomitent au fost efectuate masuratori pentru determinarea preciziei de pozitionare si a ciclului de incalzire a robotului. Aceste masuratori au condus la identificarea perioadei de regim termic tranzitoriu (in care precizia robotului fluctueaza) si perioada de intrare pe palierul de stabilizare termica (unde fluctuatiile preciziei se amelioreaza considerabil).
Client: UPB-ABB Centrul de training si cercetare ABB
Categorie: Masurari de precizie
Cuvinte cheie: masurari, laser, laser-tracker, incalzire, termografie
