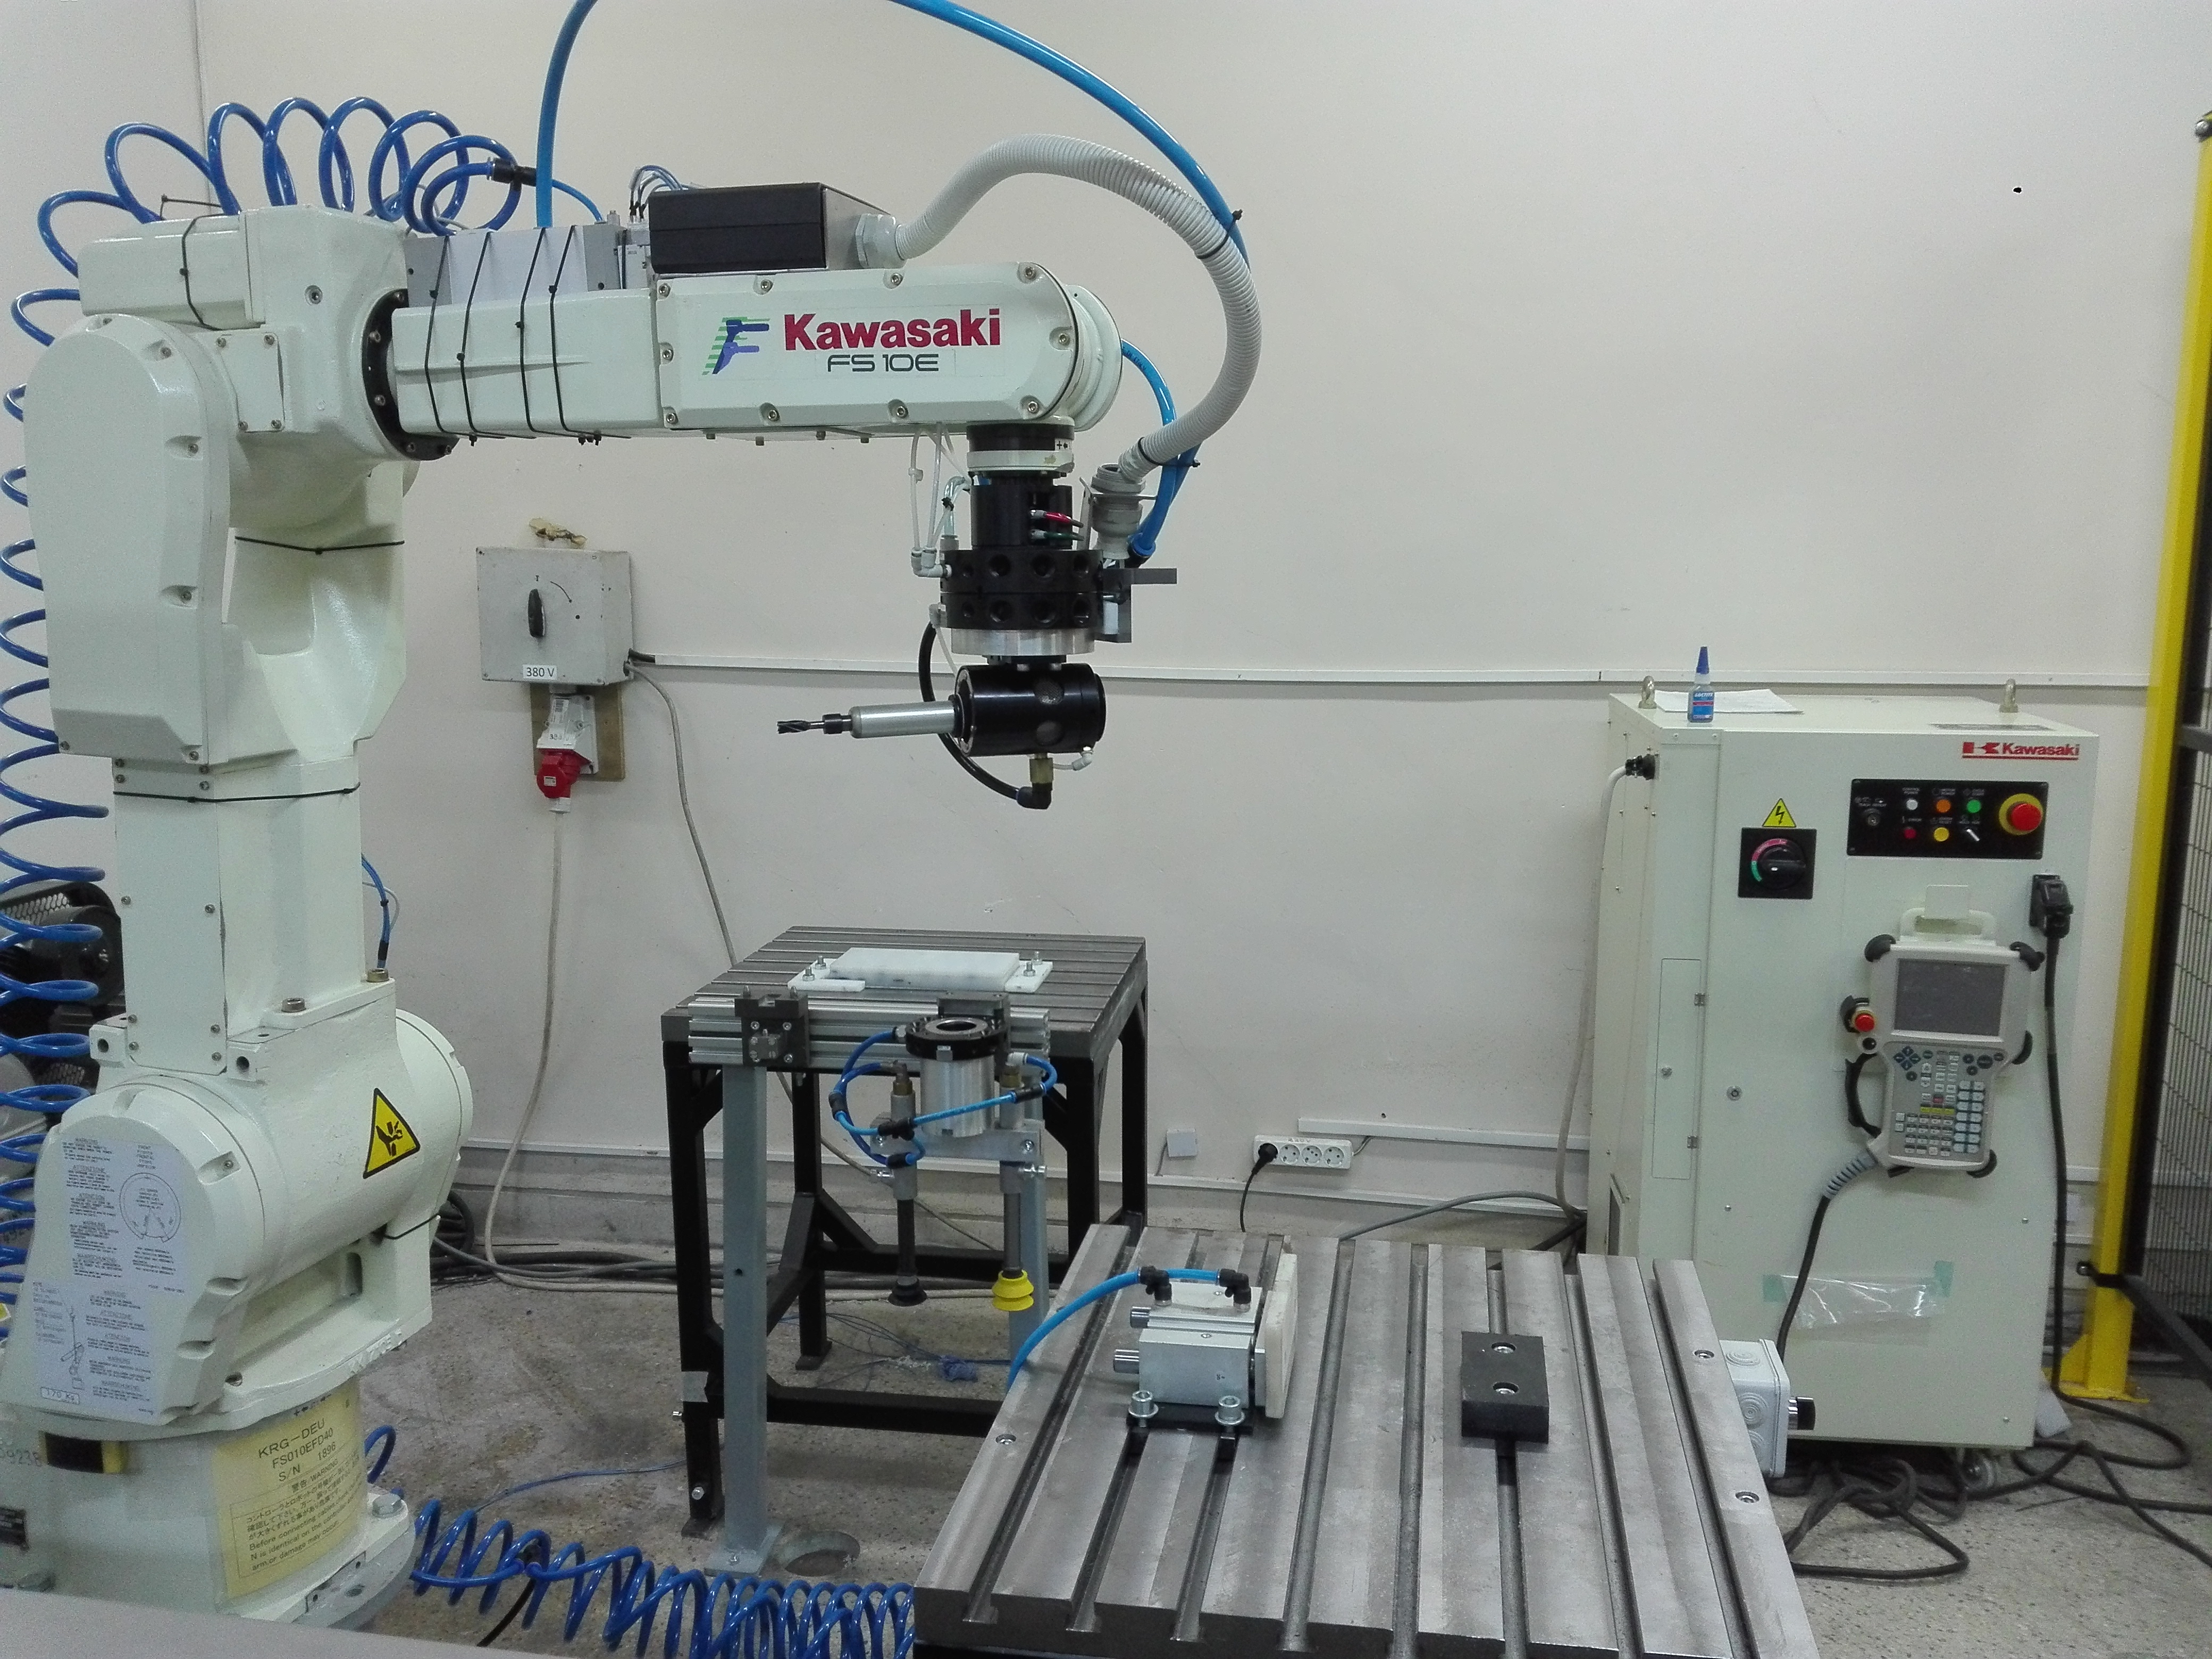
A fost realizata o celula robotizata (de training) pentru prelucrari prin aschiere robotizate (debavurare). A fost integrat un robot Kawasaki, un sistem de cuplare-decuplare automata a efectorilor, un stand pentru schimbarea efectorilor, 2 posturi de lucru cu bride pneumatice si un conveior cu lant si palete pentru eliminarea obiectelor prelucrarte. Ca echipare a robotului am integrat o scula cu antrenare proprie si complianta radiala (cu toata componentistica pneumatica) si un efector vacumatic cu ventuze.
Client: UPB-IIR departamentul de robotica
Categorie: Integrare robot
Cuvinte cheie: celula robotizata, integrare robot, prelucrari robotizate
