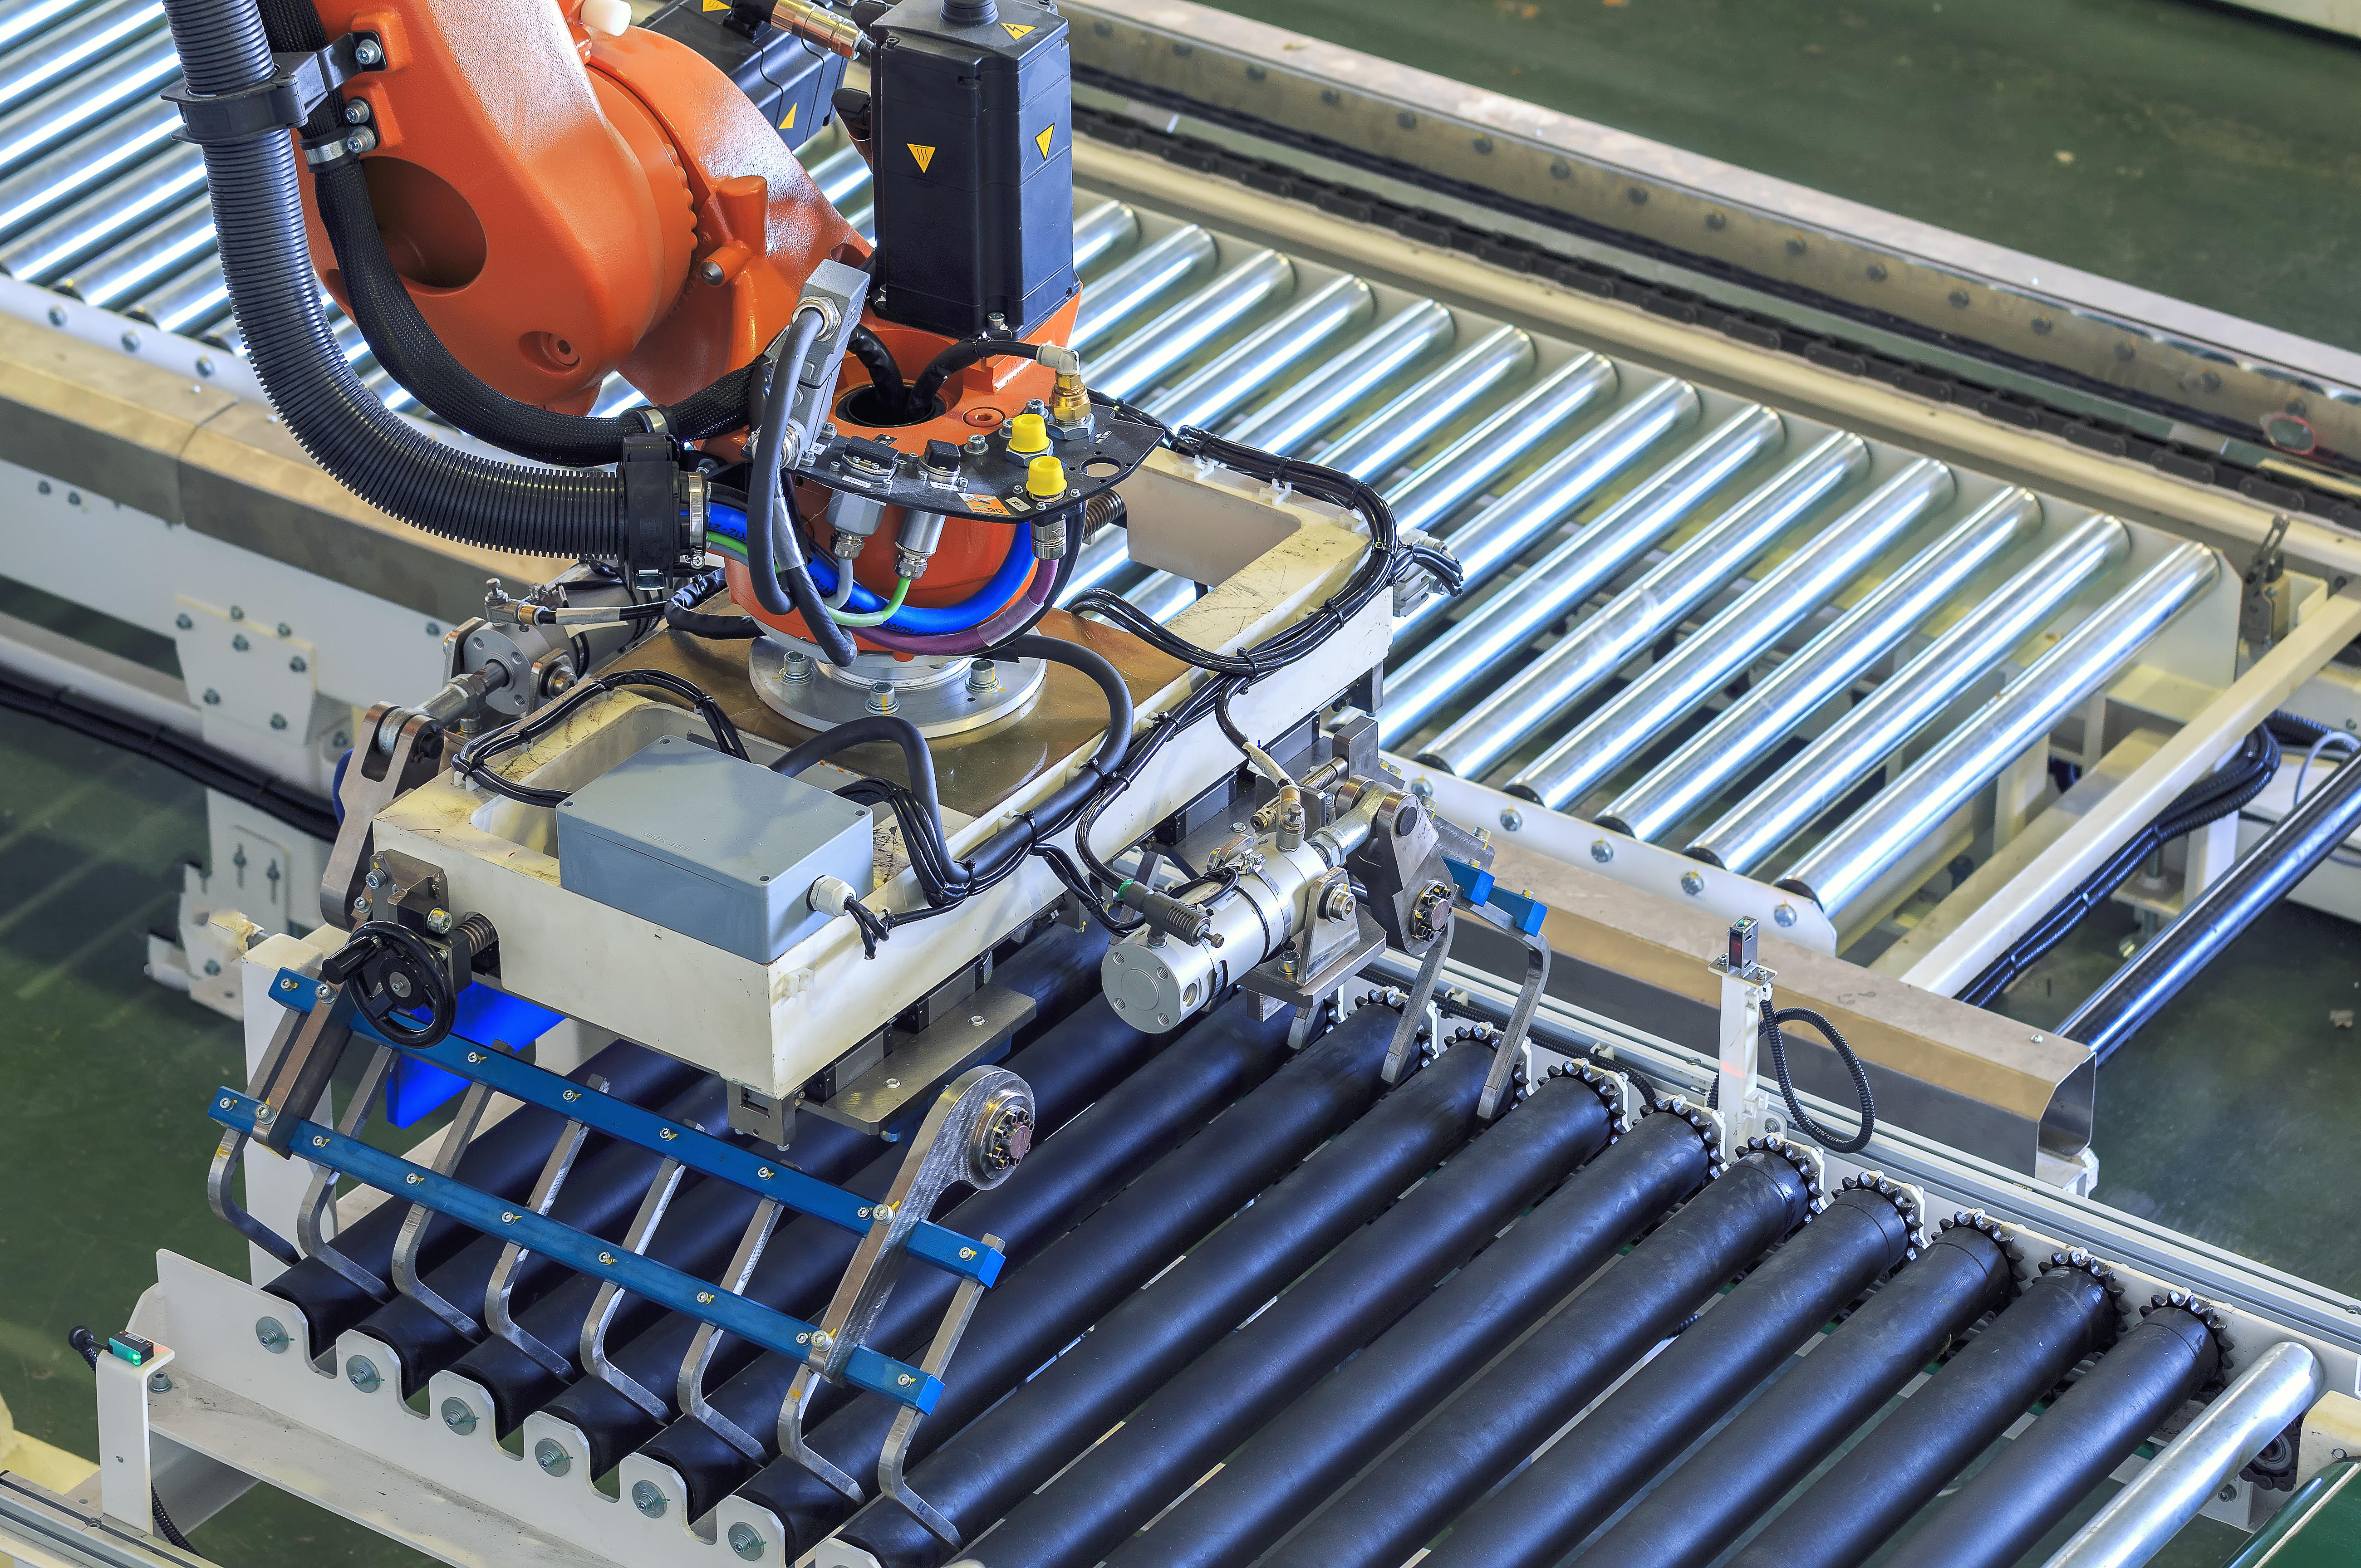
Roboții industriali sunt integrați într-o gamă largă de aplicații. Aproape de fiecare dată, un efector personalizat (gripper) trebuie să fie proiectate și fabricat, în funcție de obiectul ce trebuie manipulat. Orice tip de manipulator (clamp, vacuum sau fork) poate fi proiectat pe baza tipului de obiect și a modelului de robot. De asemenea, realizarea plăcilor de interfață (între efector și robot) poate fi făcută sau integrate dispozitive de cuplare rapidă și standuri pentru utilizarea mai multor efectori.
